
Pesquisadores da Universidade Nacional de Singapura (NUS) apresentaram, em 20 de outubro de 2026, um braço robótico flexível inspirado na anatomia dos polvos. O sistema utiliza um único músculo artificial contínuo para gerar movimentos complexos, eliminando a necessidade de múltiplos atuadores. A inovação, publicada na revista Science Advances, promete tornar robôs macios mais leves, compactos e eficientes para aplicações industriais e de campo.
Braços robóticos flexíveis são muito desejados na indústria e nos laboratórios, mas robôs macios com a destreza necessária exigem múltiplos atuadores, sejam eles motores ou músculos artificiais. A equipe liderada por Wenci Xin buscou uma alternativa mais simples, inspirada na forma como os polvos controlam seus membros sem esqueleto rígido.
Inspiração no movimento contínuo do polvo
“Muitos robôs são construídos em torno de várias articulações individuais, portanto enfrentam algumas das mesmas restrições de movimento que os animais com esqueletos”, comentou Xin. “Isso nos motivou a estudar o polvo e como ele controla o movimento ao longo de um braço contínuo.” A observação da natureza levou a uma abordagem radicalmente diferente da robótica convencional.
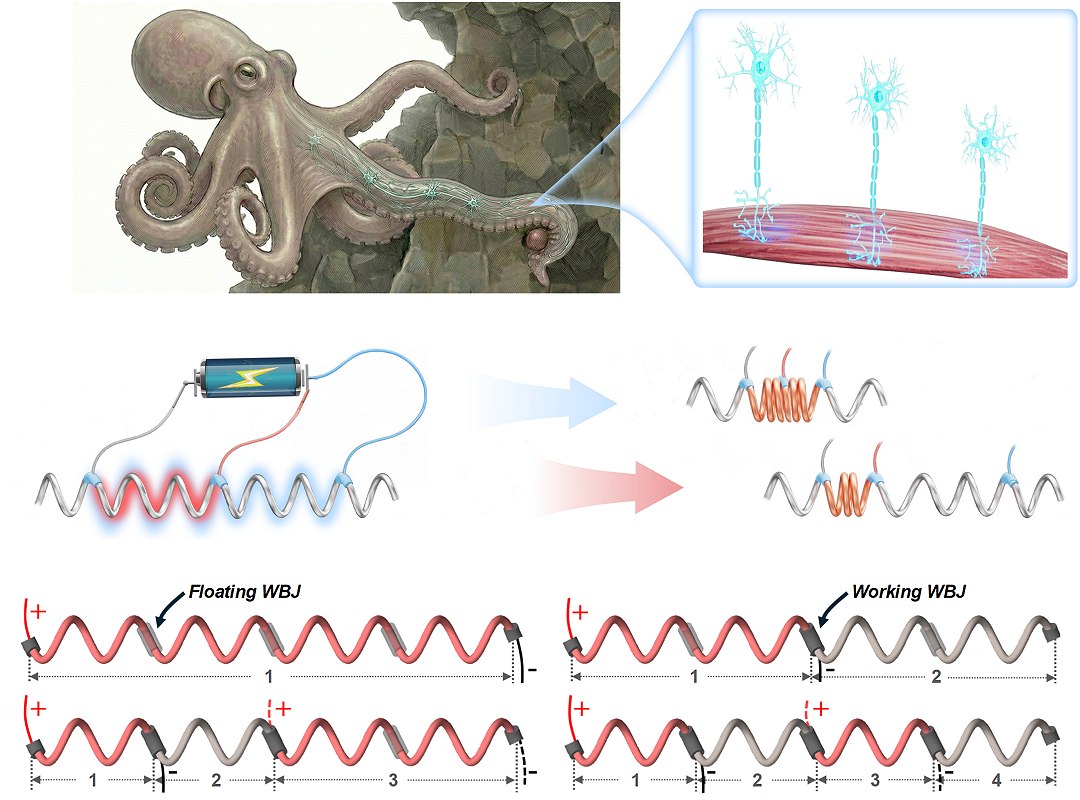
A versão biomimética ficou muito simples, usando um único músculo artificial contínuo. Esse músculo foi projetado para se contrair da base até a ponta ou apenas em regiões selecionadas, produzindo várias curvaturas controladas sem a necessidade de um atuador separado em cada local a ser flexionado. Dessa forma, um único componente substitui dezenas de motores em projetos tradicionais.
Músculo de liga com memória de forma
O músculo artificial consiste em uma mola feita de liga com memória de forma, um metal que se contrai quando aquecido por uma corrente elétrica, e retorna ao seu comprimento original à medida que esfria. Essa propriedade permite controlar a contração em pontos específicos ao longo do braço, gerando curvaturas variadas. A fonte não detalhou as dimensões exatas do protótipo.
Em outro protótipo construído pela equipe, quatro músculos contínuos controlam seis seções do braço – para efeito de comparação, um projeto convencional precisaria de 24 motores para fornecer um controle comparável. O uso de menos atuadores promete tornar os braços articulados mais leves e mais compactos, facilitando a implantação em espaços confinados ou em drones com capacidade de carga limitada.
Aplicações práticas e demonstrações
Uma das estruturas construídas para demonstração consiste em um braço acoplado a um drone, cujos músculos impulsionam tanto seu movimento quanto suas ferramentas de preensão e coleta de amostras – uma garra e uma seringa para sucção e deposição. Essa arquitetura pode ajudar robôs compactos a alcançar o interior de máquinas para inspeção ou montagem, ou coletar amostras em locais de difícil acesso ou que sejam perigosos para que pessoas enfiem seus próprios braços.
Diversas versões para demonstração do conceito foram apresentadas, incluindo imagens que ilustram o braço em diferentes configurações. A equipe também investigou como otimizar o controle do braço para diferentes tarefas, equilibrando eficiência energética e flexibilidade de movimento.
Eficiência energética e controle adaptativo
A equipe fez um aprimoramento adicional ao determinar quantas e quais regiões de um braço mais longo precisam ser controladas separadamente: Em um teste de flexão, controlar todo o comprimento como uma única seção consumiu cerca de 40% menos energia do que controlar quatro seções independentemente. Por outro lado, controlar mais regiões separadamente permite que o braço realize curvaturas adicionais ao redor de obstáculos, permitindo adequar o movimento à tarefa sem alterar a estrutura física do braço robótico.
Essa flexibilidade de controle é uma das principais vantagens do sistema, pois permite ajustar o comportamento do braço conforme a necessidade, sem trocar componentes. A pesquisa sugere que a abordagem pode ser aplicada a diferentes escalas e formatos de robôs macios.
Próximos passos da pesquisa
O estudo, intitulado “Octopus-inspired muscle activation unlocks high-DOF motion from a single actuator”, foi publicado na revista Science Advances com o DOI 10.1126/sciadv.aei4282. Os autores são Wenci Xin, Zhiqiang Tang, Peiyi Wang, Lei He, Linxin Hou, Lin ZhaoX, Zhexin Xie e Cecilia Laschi. A fonte não detalhou planos futuros de comercialização ou testes adicionais.
A pesquisa representa um avanço na robótica macia, oferecendo uma alternativa mais simples e eficiente para braços flexíveis. Com menos atuadores e menor consumo energético, a tecnologia pode viabilizar novas aplicações em inspeção, manutenção e exploração de ambientes restritos.