
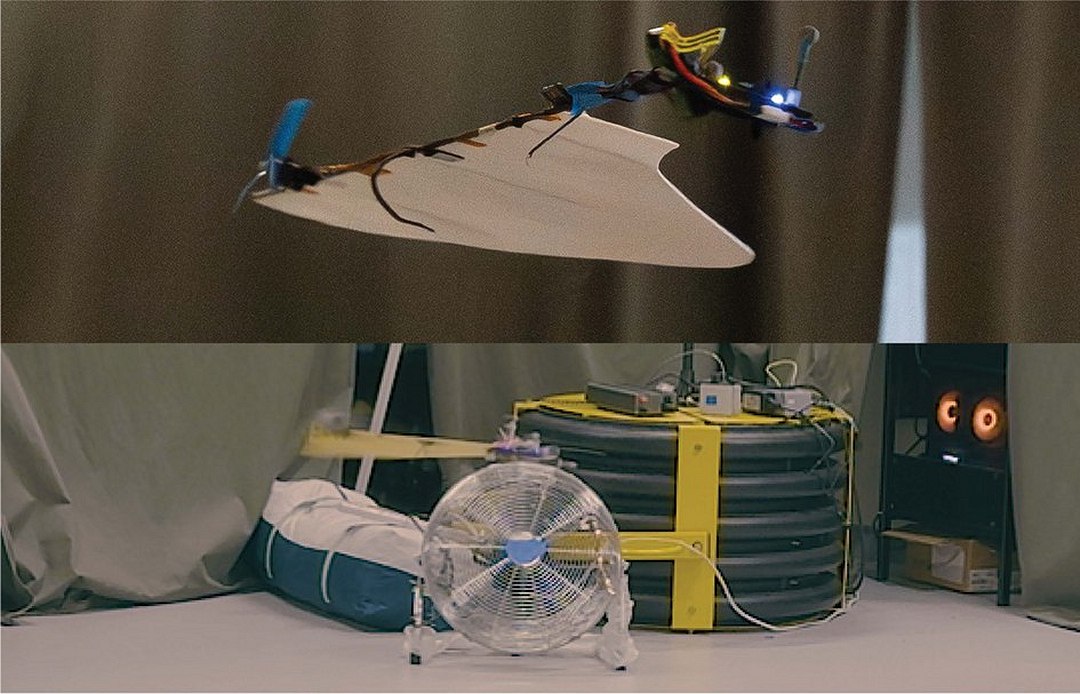
Pesquisadores de Cingapura apresentaram um avanço significativo no controle de drones de uma única asa, conhecidos como monocópteros. No ano passado, a equipe revelou um robô inspirado em uma semente que voa 26 minutos com uma asa só, trabalho que levou 10 anos para ser concluído. Agora, o progresso foi muito mais rápido, levando o robô bioinspirado além do que as sâmaras, sementes da árvore bordo, conseguem na natureza.
O novo estudo, publicado na revista IEEE Transactions on Robotics, detalha uma abordagem híbrida de controle que combina dinâmica rotacional híbrida com controle INDI (Incremental Nonlinear Dynamic Inversion). Essa técnica permite que o drone de uma asa execute voos controlados com precisão inédita, superando as limitações dos controladores tradicionais usados isoladamente.
Inspiração na natureza e evolução rápida
As sâmaras, sementes aladas do bordo, caem girando para dispersão, mas não possuem controle ativo. Os pesquisadores de Cingapura, porém, foram além: seu robô monocóptero não apenas imita o voo autorrotativo, mas agora pode ser dirigido com precisão. A fonte não detalhou o tempo exato do novo desenvolvimento, mas indicou que os avanços foram alcançados em ritmo acelerado em comparação com a década anterior.
Essa evolução reflete o amadurecimento da robótica bioinspirada, onde soluções da natureza são adaptadas para engenharia. O drone de uma asa, com seu único motor e estrutura simplificada, oferece potencial para aplicações em vigilância, monitoramento ambiental e exploração de áreas de difícil acesso.
Três variantes do SAM testadas
Para validar a nova abordagem, a equipe realizou experimentos de voo com três versões do robô, denominado SAM: variantes de asa curta, asa longa e asa ultraleve. Cada uma apresenta desafios distintos, desde menor eficiência de sustentação e flexão das asas até limitações no empuxo e no controle. Essa diversidade permitiu avaliar a robustez do controlador híbrido em diferentes condições.
Os testes foram conduzidos em ambiente controlado, com medições precisas de posição e velocidade. A fonte não detalhou o número exato de voos ou a duração de cada experimento, mas os resultados quantitativos demonstram a eficácia da técnica.
Resultados quantitativos impressionantes
Em todos os experimentos, a abordagem híbrida superou todos os controladores usados isoladamente. O erro quadrático médio posicional foi reduzido em até 39,5% para o SAM de asa longa e 37,2% para a versão de asa curta. Já o SAM de asa ultraleve registrou reduções no erro de velocidade de até 43,5%.
Esses números indicam uma melhoria substancial na precisão do voo, essencial para aplicações práticas. A redução do erro posicional significa que o drone pode manter trajetórias mais estáveis, enquanto a diminuição do erro de velocidade contribui para manobras mais suaves e controladas.
Abordagem híbrida supera controladores isolados
A superioridade do método híbrido foi consistente em todas as variantes testadas. Ao integrar a dinâmica rotacional híbrida com o INDI, o controlador consegue lidar melhor com as não linearidades e incertezas do voo de um monocóptero. Isso representa um avanço em relação a estratégias que dependem de um único paradigma de controle.
Os autores do artigo, Emmanuel Tang, Xinyu Cai, Shawndy Michael Lee e Shaohui Foong, destacam que a combinação permite explorar as vantagens de cada técnica. A fonte não detalhou os mecanismos internos do algoritmo, mas os resultados empíricos falam por si.
Implicações para o futuro dos drones
O sucesso do controle híbrido abre caminho para o uso prático de drones de uma asa em cenários reais. Com um único motor e uma única asa, esses veículos são mais leves, eficientes e potencialmente mais baratos que os multicópteros convencionais. A capacidade de voo controlado amplia seu leque de aplicações, desde entrega de pequenas cargas até sensoriamento remoto.
Além disso, a pesquisa demonstra que a bioinspiração pode levar a soluções de engenharia inovadoras. A fonte não detalhou os próximos passos da equipe, mas é provável que novos testes e otimizações sejam realizados para aproximar a tecnologia do mercado.
Referência bibliográfica
O estudo foi publicado com o título “Nonlinear Model Predictive Control of Single-Actuator Monocopters Using Hybrid Rotational Dynamics and INDI”, na revista IEEE Transactions on Robotics. O DOI do artigo é 10.1109/TRO.2026.3731495. Os autores são Emmanuel Tang, Xinyu Cai, Shawndy Michael Lee e Shaohui Foong, afiliados a instituições de Cingapura.
Essa publicação consolida os avanços da equipe e serve de base para futuras pesquisas na área de controle de veículos aéreos não tripulados de asa única.
Fonte
- www.inovacaotecnologica.com.br
- Seguir no Google Notícias (news.google.com)